Töötlusahel
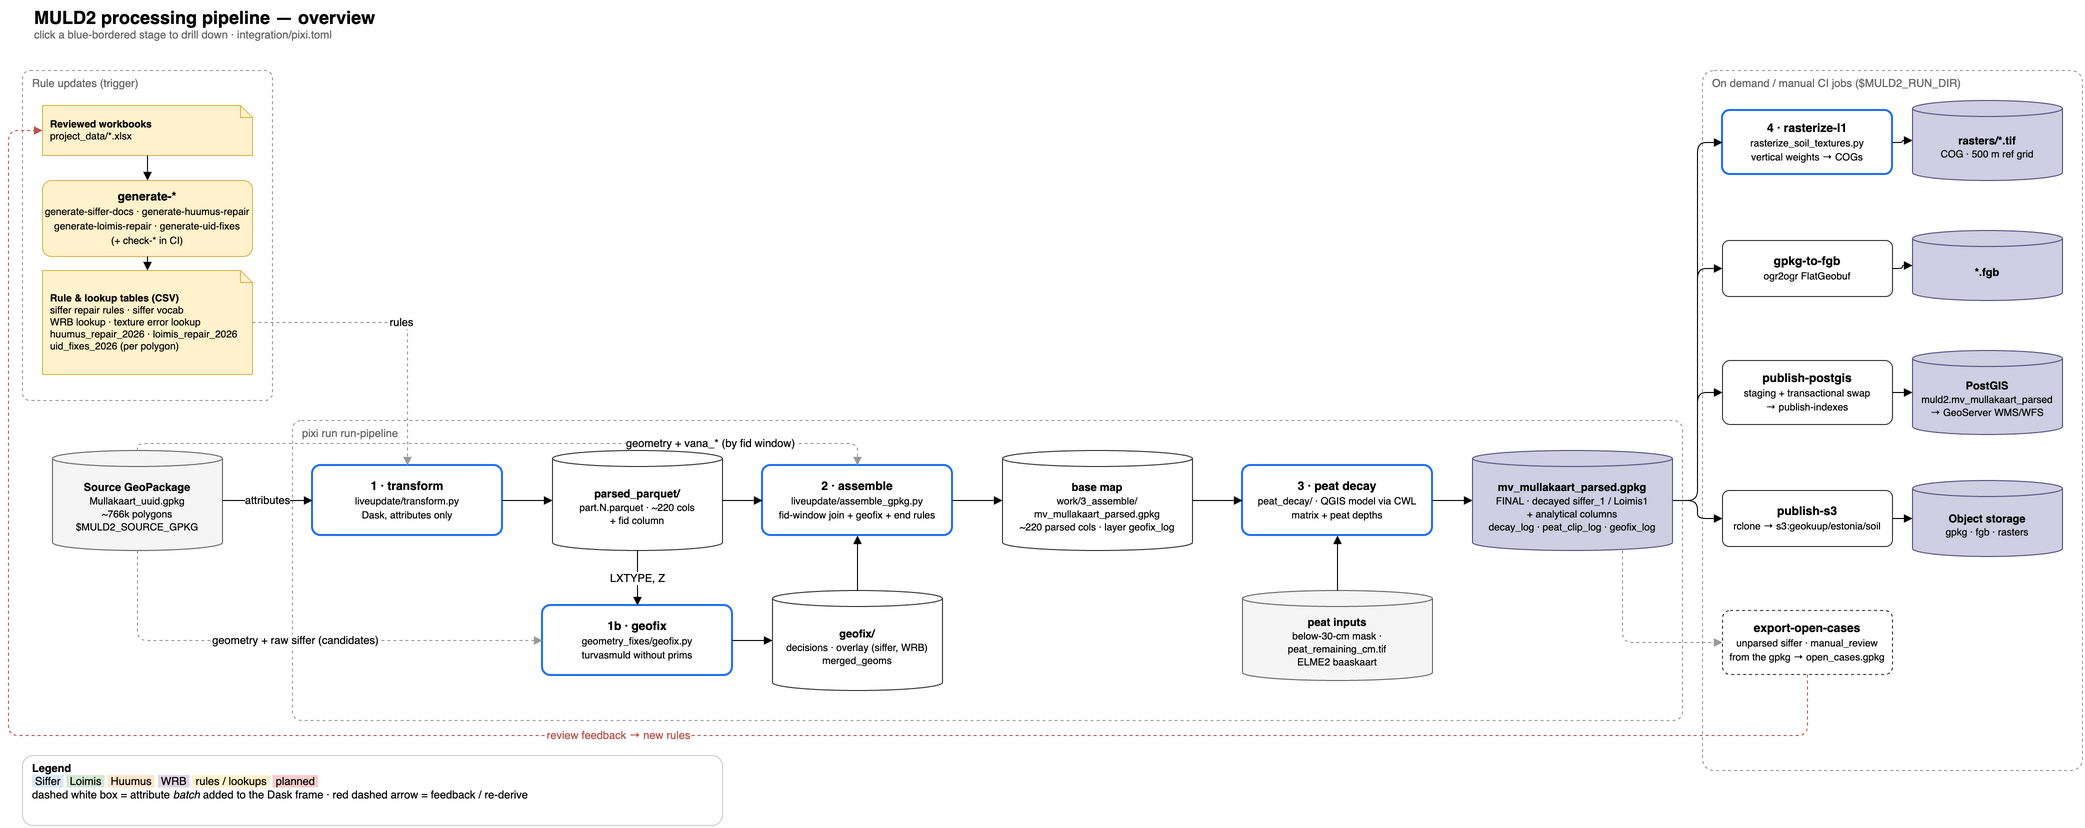
Joonised näitavad MULD2 töötlusahela samme ja nende sõltuvusi.
Allikas: muld2_pipeline.drawio. Täissuuruses pildi avamiseks klõpsa sellel.
Ülevaade
Üks ahel: transform → geofix → assemble → turba lagunemine → rasterize.
Lõpptooted (mv_mullakaart_parsed.gpkg, .fgb, rasters/) kirjutavad ainult
peat-decay, gpkg-to-fgb ja rasterize-l1; kõik varasem on vahetulemus
kaustas work/ (integration/run_layout.py). pixi run run-pipeline teeb kõik
sammud järjest; GitLab CI-s (karula) on need käsitsi käivitatavad tööd
transform, peat-decay, rasterise-l1 ja publish-s3. Joonistel turba
lagunemist veel pole.
1 · transform (Dask)
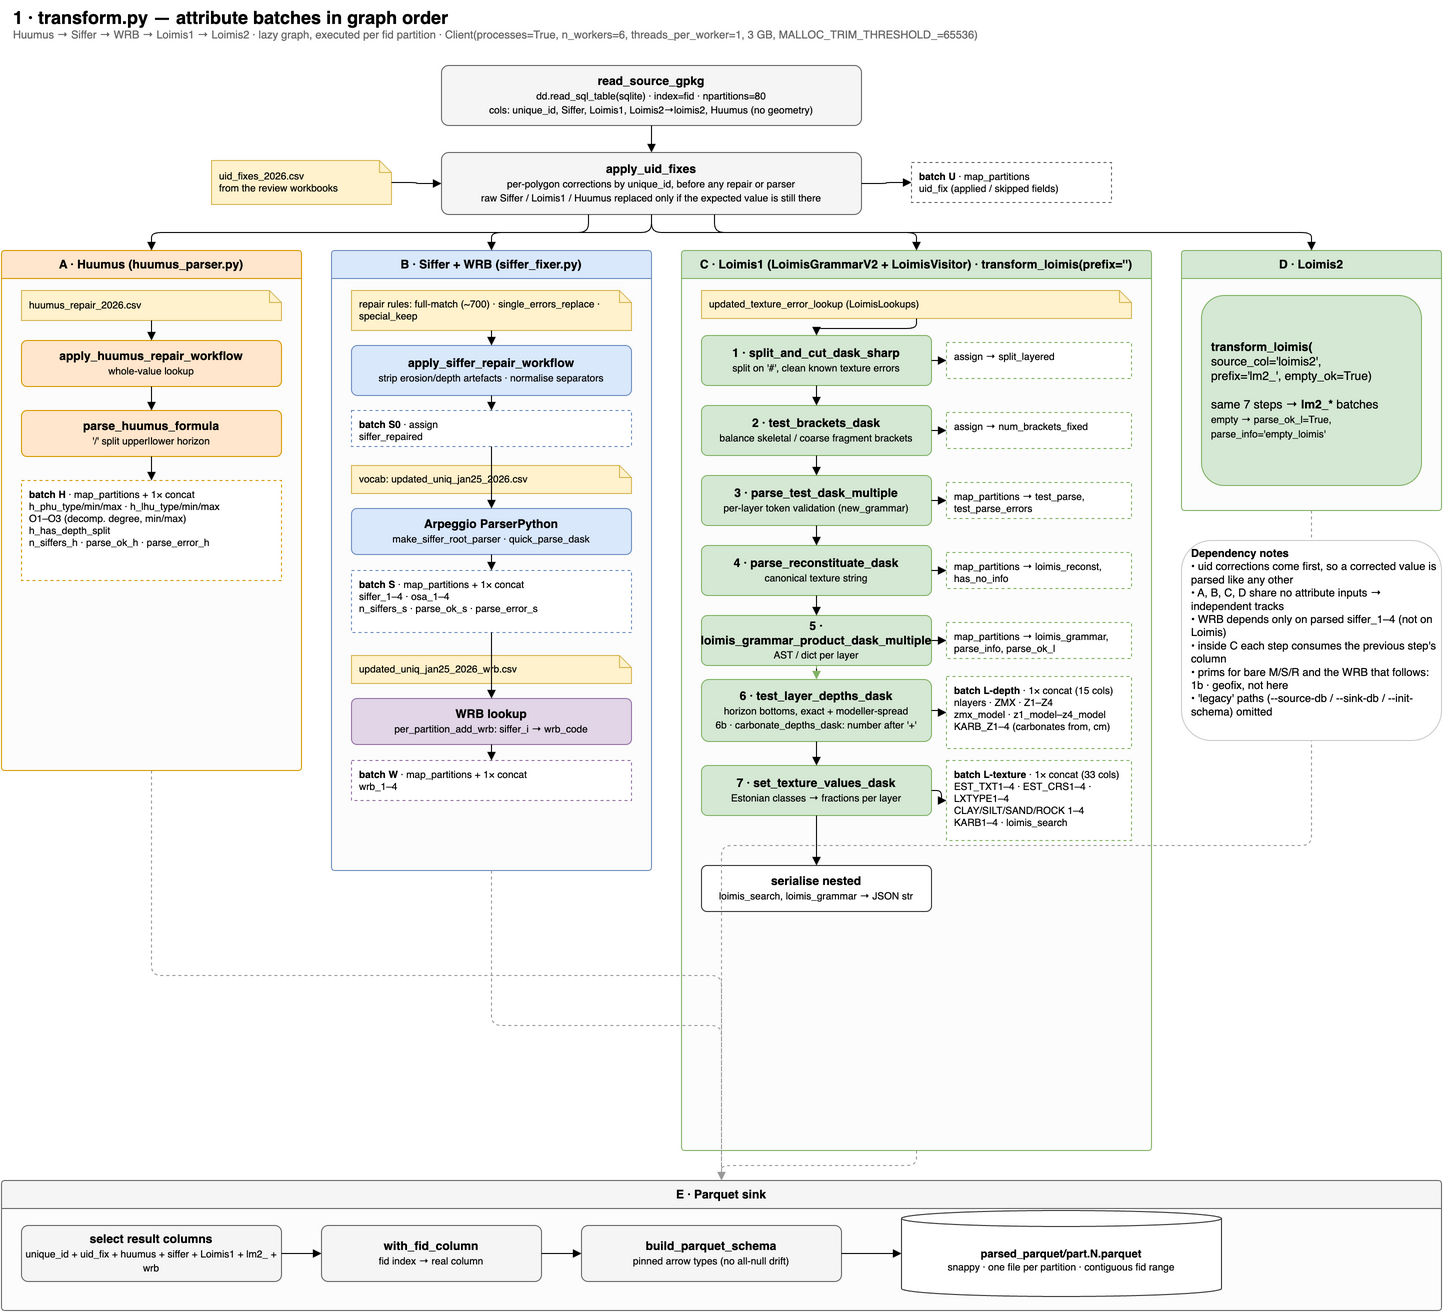
1b · geofix (primmideta turvasmullad)
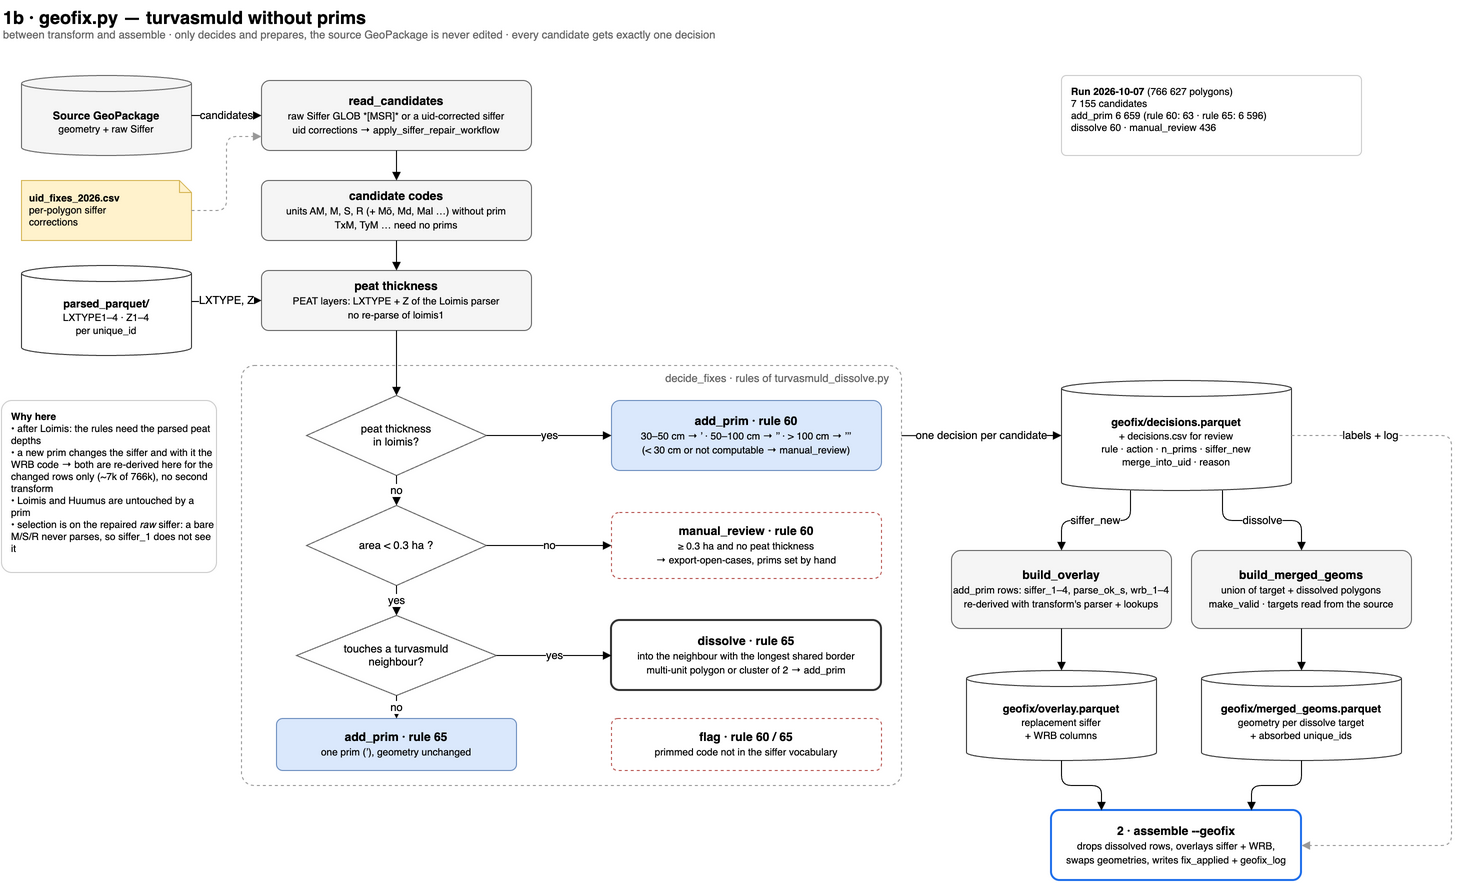
2 · assemble
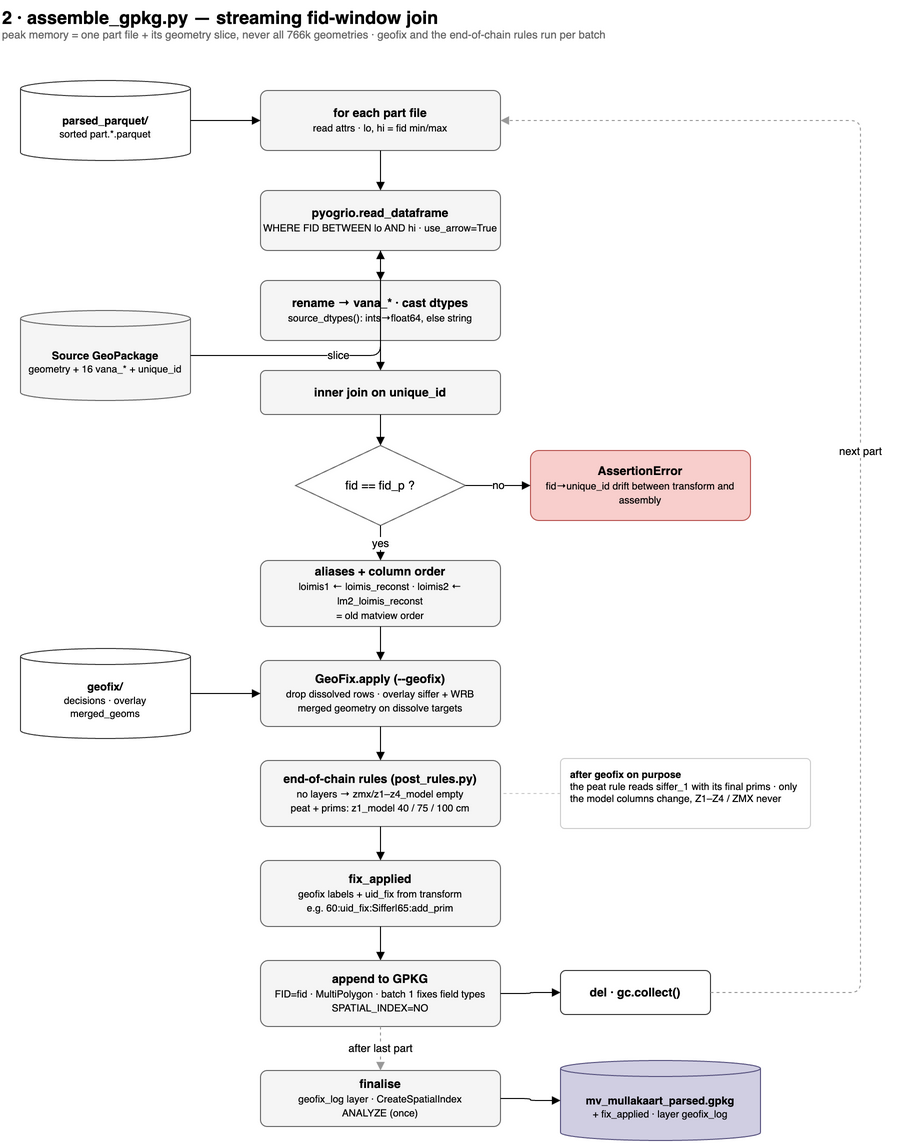
3 · turba lagunemine
Ahela tavaline samm assemble ja rasterize vahel. Loeb assemble'i baaskaarti
(work/3_assemble/, vahetulemus, seda ei kirjutata üle) ja kirjutab lõpliku
kaardi mv_mullakaart_parsed.gpkg, mida loevad rastrid, FlatGeobuf, ekspordid
ja PostGIS. Kood: integration/peat_decay/.
peat-subset: turvasmulla polügoonid < 30 cm jääkturba maski lähedal koos naabritega, sõltumatute tükkidena.peat-clip-all: QGIS mudel (peat_clipping_qgis/*.model3, CWL,muld2-qgiskonteiner) lõikab polügoonid maski järgi, tükk tüki haaval; kus mudel ei õnnestu, jääb baasgeomeetria (peat_clip = model_failed).peat-clip-assemble: uued tükid saavad uue UUID (parent_unique_id= baaskaardi id), igale tükile arvutatakse jääkturvas (mediaan) ja maakasutus (haritav / looduslik).peat-decay: Tarn → lõimist₃; turbakihi tüsedus vähendatakse jääkturbani, modelleeritud sügavused alati, lõimise valem jaZ1–Z4ainult kui valemis on tüsedus (t₃40/l→t₃15/l), kadunud kiht jääbt0 cm-ga; muutumismaatriks (matrix.py) haritaval maal, ntM’’20 cm jääkturbaga →G1; siffer, WRB ja lõimise veerud arvutatakse muudetud tükkidele uuesti.
Iga muudatus on veerus fix_applied ja kihis decay_log. Kõik turba lagunemise lisatud veerud: väljade viide, turba lagunemine.
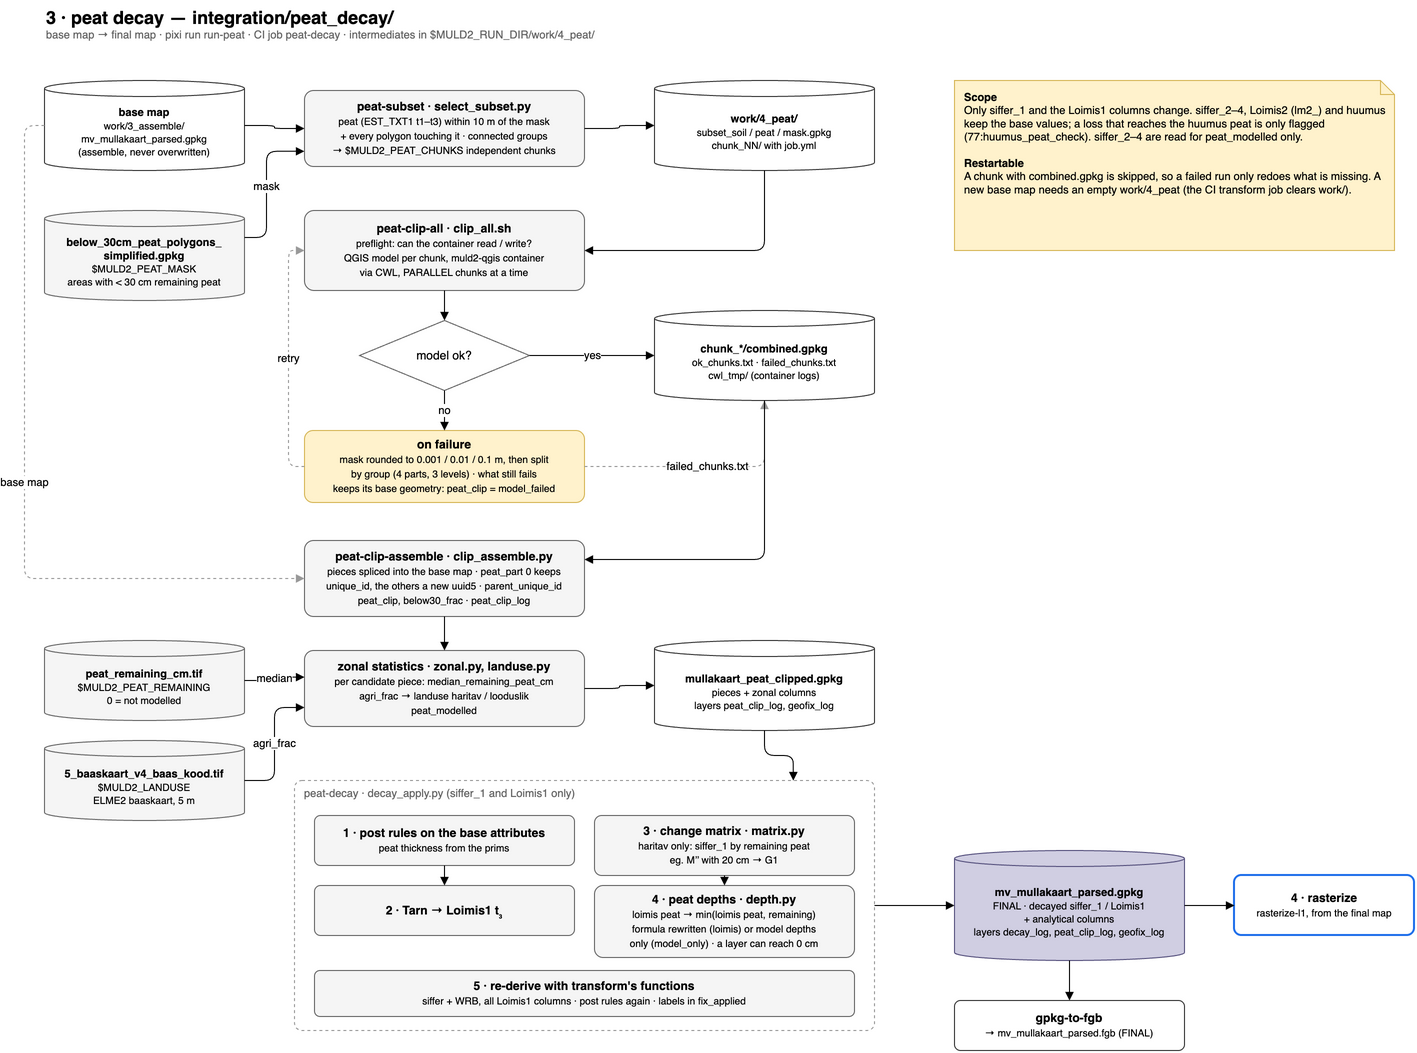
Ulatus: ainult siffer_1 ja Loimis1
Turba lagunemine muudab ainult esimest mullaüksust ja Loimis1 valemit.
Muutumismaatriks muudab välja siffer_1; liitsifri siffer_2–siffer_4
jäävad kaardistatud kujule. Turbakihid kaotavad tüsedust ainult Loimis1-s
(loimis1, Z1–Z4, z1_model–zmx_model); Loimis2 (lm2_ veerud) ja
huumus säilitavad baaskaardi väärtused ning kui kadu ulatub huumuse
turbani, see ainult märgitakse (77:huumus_peat_check). Sama kehtib
reegli Tarn → t₃ ja modelleeritud sügavustes primmide järgi võetud
turbakihi tüseduse kohta (assemble); ka rastrid tehakse Loimis1 põhjal.
siffer_2–siffer_4 loetakse ainult ühes kohas: kas jääkturba raster
katab tüki (peat_modelled, R, S, M või AM ükskõik millises üksuses).
Erand: geofix lisab primmid igale primmideta turvasmulla üksusele sifris
(DG;M → DG;M’), tüsedus võetakse Loimis1 kihtidest.
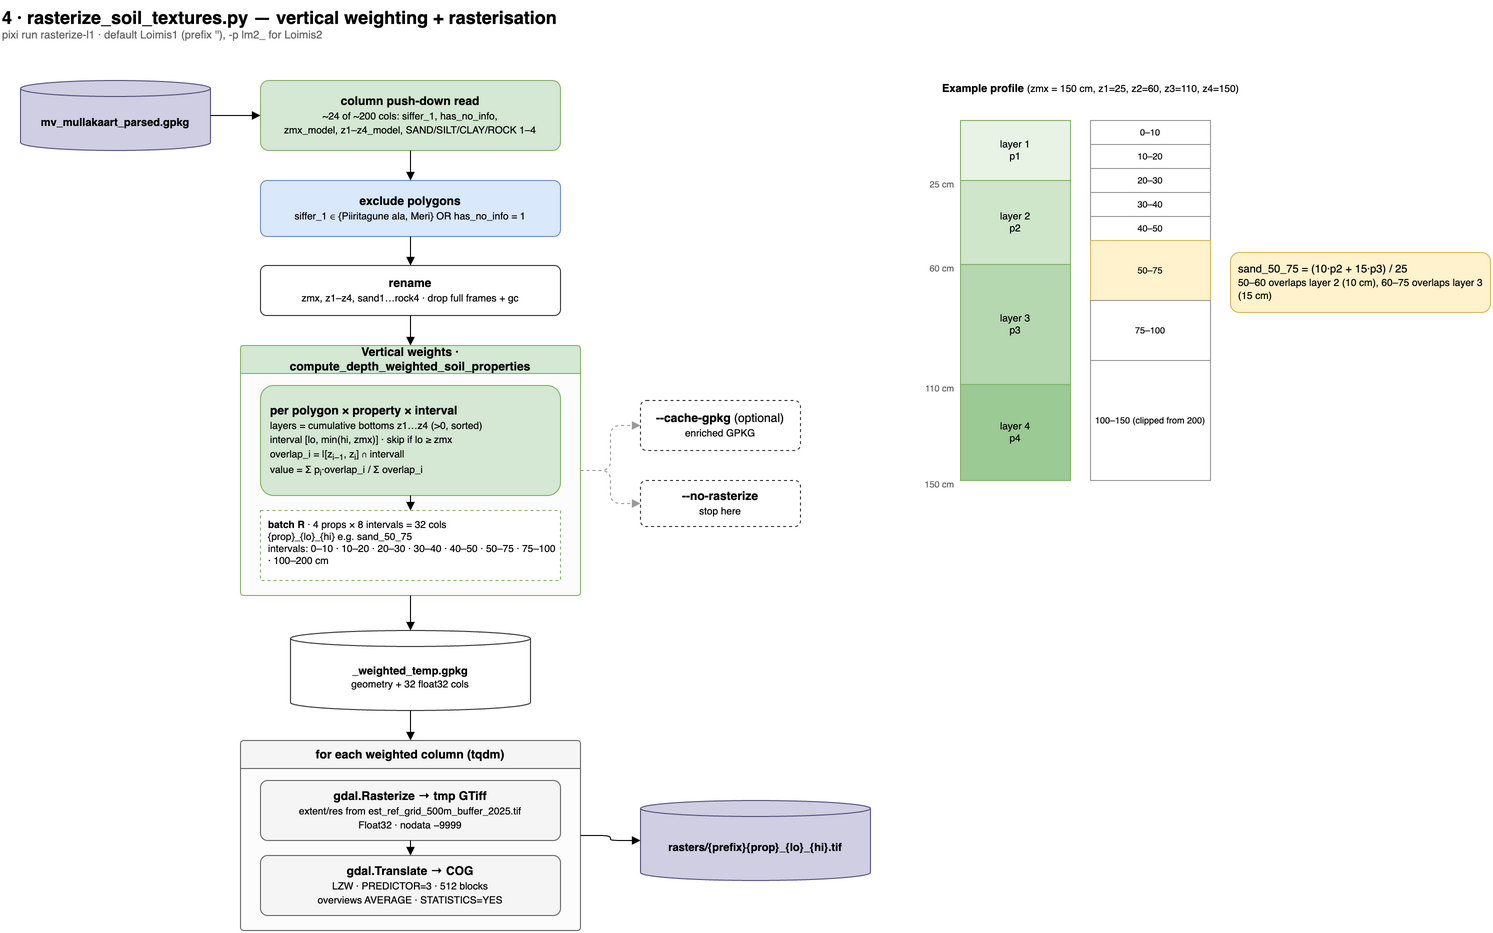
4 · rasterize (vertikaalne kaalumine)
Lõpliku kaardi (pärast turba lagunemist) liiv, tolm, savi ja kivisus
keskmistatakse sügavusvahemike kaupa (0–10 …
100–200 cm), kaaluks kihtide paksused z1_model–z4_model järgi, kuni
zmx_model. Rastrivõrk 10 m (est_ref_grid_500m_buffer_2025.tif).
Väärtuste tähendus:
- turba- ja huumuskihid (
LXTYPEPEAT/HUMUS): mineraalset peenmulda pole, liiv/tolm/savi = 0 % kihi paksuse ulatuses. Summa < 100 näitab orgaanilist osa vahemikus; turvas ja selle lagunemine on ülemistes vahemikes nähtav; - 0 cm kiht (täielikult lagunenud turvas,
t₃0/l) ei saa kaalu, alumine kiht algab 0 cm-st; - GRAVELS-kihid: peenmuld teadmata, jäetakse vahele nagu varem;
- vahemikus pole kihti (alla
zmx_model): NoData (-9999), mitte 0.
5 · Parandused: tehtud ja lahtised
Osa parandusi ei saa teha väljapõhiste parseritega, sest need vajavad üksiku
polügooni väärtust, mitut atribuuti korraga või geomeetriat. Allolev loetelu
näitab, kus need parandused töötlusahelas asuvad (seis 2026-10-08, arvud
2026-10-07 töötlusest). Iga sel viisil muudetud polügoon on märgitud veerus
fix_applied ning geofix-sammu otsused on väljund-GeoPackage'i kihis
geofix_log.
Tehtud on järgmised parandused:
- polügoonipõhised atribuudiparandused uuid järgi: algsed
SifferjaLoimis1väärtused asendatakseunique_idalusel tabelistuid_fixes_2026.csvtransform-sammu alguses, enne parandusreegleid ja parsereid (83 polügooni, lõimise ja primmide ülevaatustest); - primmideta turvasmullad (AM, M, S, R), mille lõimise valemis on turbakihi
tüsedus: primmid määratakse sammus
1b · geofixtüseduse järgi, 30–50 cm annab’, 50–100 cm’’ja üle 100 cm’’’(63 polügooni); - primmideta turvasmullad, mis on väiksemad kui 0,3 ha ja mille turbakihi
tüsedust ei ole kirjeldatud (R, M, S „augud“): polügoon liidetakse
sammus
1b · geofixturvasmullast naaberpolügooniga (60 polügooni), muul juhul saab see ühe primmi ja geomeetria ei muutu (6 596 polügooni); - geofix-sammus muudetud polügoonide siffer ja WRB: tuletatakse uuesti ainult nendele polügoonidele, transform-sammu parseri ja vastavustabelitega;
- modelleeritud sügavused (
zmx_model,z1_model–z4_model): jäävad assemble-sammus tühjaks, kui polügoonil ei ole ühtegi lõimisekihti, ning võetakse primmide järgi (40, 75 või 100 cm) turvasmuldadel, mille valemis turbakihi tüsedust ei ole.
Lahtised on veel järgmised parandused:
- primmideta turvasmullad, mis on 0,3 ha või suuremad ja mille turbakihi
tüsedust ei ole kirjeldatud (436 polügooni): need jäävad käsitsi
ülevaatamiseks ja neid saab eksportida käsuga
pixi run export-open-cases; - järvede, jõgede jms geomeetriaparandused (enne transform-sammu);
- Pp-muldade geomeetriaparandused (uuid järgi, enne transform-sammu?).